核心肌群的等长收缩与动态稳定机制
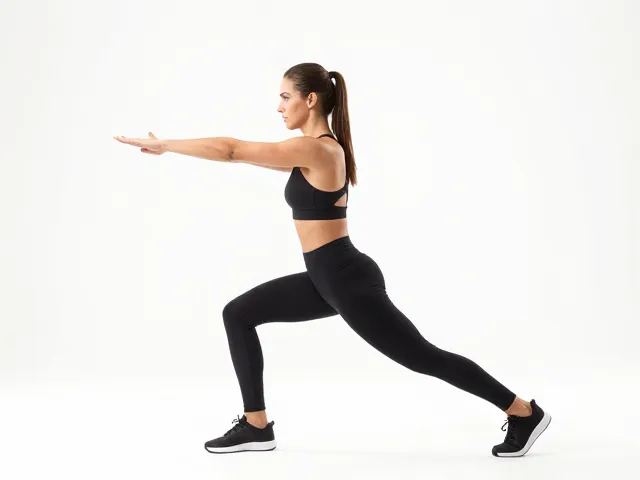
跑步过程中的身体晃动往往源于躯干控制能力的不足,当核心肌群无法有效维持骨盆中立位时,下肢落地时的冲击力会直接传导至膝关节与踝关节,增加软组织承受压力。腹横肌与多裂肌作为深层稳定肌,承担着像束腰一样包裹脊柱、限制异常旋转的任务,这种等长收缩能力决定了跑步时上半身是否会出现左右摇摆或前后晃动。若核心力量薄弱,身体为了维持平衡,髋关节外展肌群和脚踝周围的小肌群必须额外做功来代偿,长期处于这种超负荷状态极易导致踝关节韧带疲劳,进而引发崴脚风险。
提升核心稳定性并非单纯追求腹肌块状形态,而是侧重于肌肉在动态运动中的反应速度与耐力。通过平板支撑、死虫式以及鸟狗式等动作,可以激活深层筋膜链,增强躯干在单腿支撑阶段的抗旋转能力。当躯干像一根稳固的立柱,下肢的摆动才能更加跟随心流,减少因地面反作用力不均造成的姿态失控。这种内在的稳定感会让跑者在面对不平整路面或突发变向时,能够迅速调整重心,避免踝关节因过度扭转而受伤。
摆臂动作的生物力学优化与能量守恒
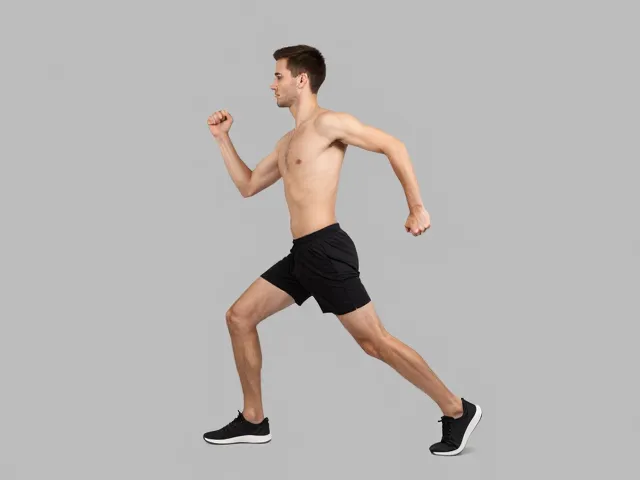
摆臂是跑步动力学中容易被忽视却至关重要的环节,它不仅是维持身体平衡的从属动作,更是驱动下肢步频与步幅的关键动力源。有效的摆臂要求肩关节放松,以肩为轴心,肘关节保持约90度至100度的夹角,手部呈半握拳状,前后摆动而非横向交叉过中线。横向摆臂会迫使躯干产生不必要的旋转,破坏跑步的直线效率,同时增加髋关节的扭转应力,这种非对称的力学结构会导致骨盆倾斜,进而改变足部落地的受力点,使得踝关节处于不稳定状态。
摆臂的频率应与步频保持高度同步,形成“臂动腿随”的协调机制。当手臂快速向后摆动时,通过躯干的传导作用,同侧腿会自然向前迈出,这种对角线的联动减少了跑步过程中的垂直振幅,使身体重心起伏最小化。较低的垂直位移意味着每次落地时关节需要吸收的冲击力相对减少,同时也降低了因落地瞬间重心不稳而导致的扭伤概率。通过刻意练习摆臂的轨迹与节奏,跑者能够建立起更高效的能量利用模式,让跑步动作更加轻盈且具备内在的稳定性。
足踝微环境的感知与控制训练
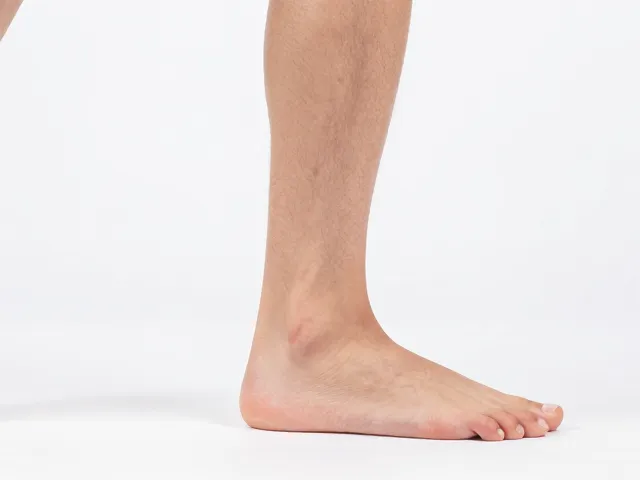
崴脚的本质是踝关节在超出其正常活动范围时,周围韧带无法及时做出保护性收缩,导致关节错位或撕裂。提升跑姿稳定性,必须强化足底本体感觉,即脚部对地面状态、压力分布及关节位置的感知能力。在跑步过程中,足弓的塌陷或过度僵硬都会改变小腿三头肌与腓骨长短肌的发力模式,进而影响踝关节的稳定性。通过赤足在草地或沙地进行短距离慢跑,可以刺激足底神经末梢,增强足内在肌群的力量,使足弓像弹簧一样在落地瞬间有效缓冲并迅速回弹,减少因缓冲不足导致的关节冲击。
针对踝关节的稳定训练应包含单腿平衡及动态扰动练习,例如单腿站立闭眼保持平衡,或使用平衡垫进行轻微晃动中的重心控制。这些训练能够激活腓骨长短肌和胫骨前肌,增强踝关节在侧向受力时的抵抗能力。当跑者在跑步中遇到坑洼或侧向风力时,经过训练的神经肌肉系统能做出毫秒级的微调,迅速锁定关节位置,防止踝关节过度内翻或外翻。这种基于神经控制的稳定性,比单纯的肌肉力量更能应对复杂多变的跑步环境,从根本上降低崴脚的发生率。
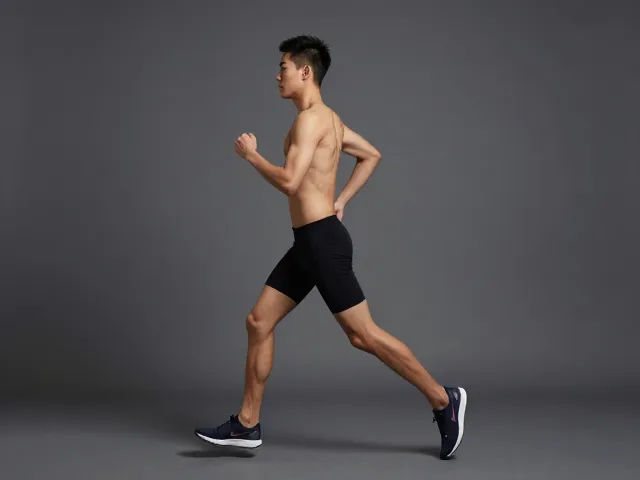
落地姿态的重力管理与步频优化
落地姿态是决定跑步冲击力大小的第一道防线,脚跟先着地还是全脚掌滚动着地,直接关系到冲击力传导的路径。过于激进的跨步动作会导致脚跟猛烈撞击地面,产生巨大的垂直冲击力,这种冲击力会瞬间通过小腿传递至膝盖和髋部,迫使身体重心后移,引发为了维持平衡而出现的踉跄或扭动。理想的落地姿态应发生在重心投影点稍前方,利用足弓的自然缓冲结构吸收冲击,随后通过大腿后侧肌群和臀部的伸展推动身体向前,形成流畅的滚动式落地。
步频的提升是优化落地姿态的有效手段,较高的步频意味着每一步的跨度缩短,脚掌接触地面的时间减少,从而降低垂直振幅和冲击力峰值。当步频维持在每分钟170至180次左右时,跑者的重心起伏较小,身体处于更稳定的动态平衡状态,减少了因步幅过大导致的重心不稳和关节过度伸展。通过节拍器辅助训练或心率监测设备的数据反馈,跑者可以逐步调整步频,使跑步动作更加紧凑、跟脚,避免因步幅过大造成的落地僵硬和姿态失控,从而在提升速度的同时保持身体的稳固与安全。