核心强化:构建跑步时的动态平衡底座
跑步并非仅仅是下肢的机械运动,而是全身协调下的动态平衡过程。当跑姿出现左右晃动、骨盆倾斜或躯干过度扭转时,往往意味着深层核心肌群无法在动态中维持脊柱的中立与稳定。核心肌群包括腹横肌、多裂肌、盆底肌以及膈肌等,它们像束腰一样包裹着躯干,负责在跑步这种单腿支撑的高冲击运动中,控制骨盆位置,减少不必要的能量泄露。
许多跑者误以为核心训练就是做仰卧起坐,实则不然。动态稳定性训练更能模拟跑步场景。例如死虫式(Dead Bug)或鸟狗式(Bird Dog),这些动作要求在四肢活动的同时保持躯干静止,能够有效激活深层稳定肌。通过低负荷、高控制的静态或慢速动态练习,建立神经肌肉的控制模式,让身体在高速运动中自动锁定核心,这是重塑稳定跑姿的第一步。
农夫行走:提升单腿支撑与抗侧屈能力
农夫行走是一项极具实用价值的功能性训练,它直接针对跑步中至关重要的抗侧屈能力和单腿支撑稳定性。在跑步过程中,当一只脚着地时,骨盆容易向对侧下沉,导致膝踝关节承受异常剪切力。农夫行走通过双手负重,迫使身体在行走过程中抵抗重力带来的侧向倾斜,从而强化腹斜肌、臀中肌以及下肢稳定肌群的力量。
执行时,选择重量适中的哑铃或专用农夫行走手柄,保持挺胸抬头,双肩下沉,视线平视前方。步伐要稳健,每一步都要用力蹬地,感受臀部发力带动身体前进。这种训练不仅提升了肌肉力量,更关键的是它训练了本体感觉,让跑者在单腿支撑阶段能迅速做出微调,防止骨盆晃动。每周进行2-3次,每次3-4组,每组20-40米,能显著改善跑步时的躯干稳定性。
单腿平衡与 proprioception:重建神经控制
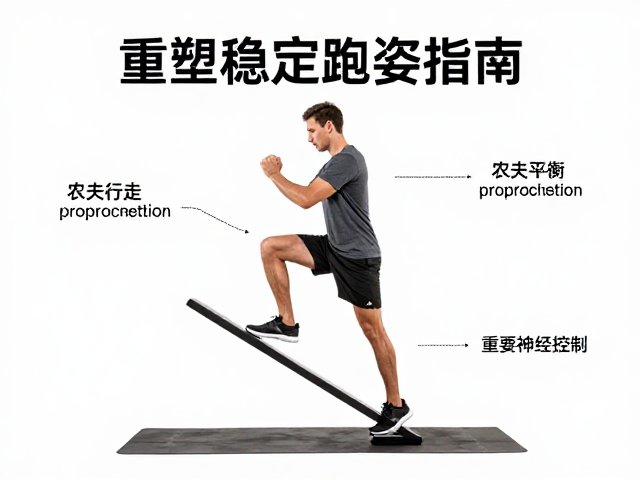
稳定跑姿的根基在于神经对肌肉的精准控制,即本体感觉。单腿平衡训练能够直接刺激足底感受器,通过大脑快速调整踝、膝、髋关节的角度,以应对落地时的冲击。常见的动作如单腿站立、单腿硬拉或波速球上的平衡练习,都能有效增强小肌群的控制力。当本体感觉灵敏时,身体能自动纠正落地姿态,减少因代偿导致的跑姿变形。
在进行此类训练时,初期可闭眼以增强前庭系统的参与,逐步过渡到在不稳定平面上的动态平衡。重点在于落地时的缓冲与控制,而非跳跃的高度或速度。每一次单腿支撑都应保持膝盖微屈,髋部打开,避免膝盖内扣。这种神经肌肉的再教育需要持续且专注的练习,它是从“用力跑”转变为“聪明跑”的关键环节,能从根本上解决因控制力不足导致的跑姿不稳。
落地机制与步频优化:技术层面的微调
除了肌肉力量,跑步技术的细节直接影响稳定性。过大的步幅会导致脚部落在身体重心前方过远,形成刹车效应,迫使核心肌群过度工作以维持平衡,进而引发跑姿晃动。提高步频,缩短触地时间,使脚部落在臀部正下方或稍偏后,能显著降低垂直振幅和横向晃动。研究表明,步频在170-180次/分钟区间通常能提供更高效的力学结构,但这需根据个体身高和腿长进行个性化调整,而非机械照搬。
视频分析是纠正落地机制的有效手段。通过侧面和正面视角记录跑步过程,观察骨盆是否水平、躯干是否正直、手臂摆动是否伴随躯干扭转。基于反馈,刻意练习“快速小步”跑,专注于轻盈触地和快速回拉。这种技术层面的微调,配合核心力量的提升,能形成良性的动力链条,使跑姿在长时间运动中依然保持紧凑和稳定,减少因疲劳导致的动作变形。